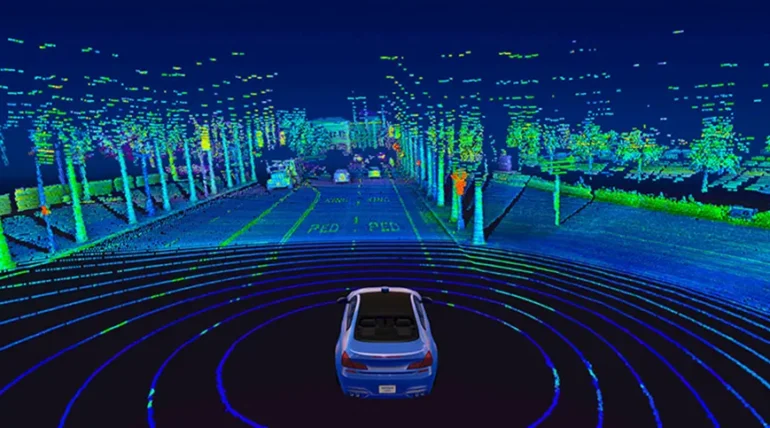
Автомобільний LiDAR вимірює час польоту світлових імпульсів і будує тривимірну карту відстаней, доповнюючи камери та радари. Замість звичайної картинки цей сенсор створює для електроніки просторовий набір виміряних відстаней.
LiDAR вимірює не картинку, а відстань
Камера бачить сцену приблизно так, як око: отримує двовимірне зображення з кольорами, контрастом і текстурою. LiDAR працює інакше. Він випромінює короткі імпульси світла й вимірює, скільки часу потрібно сигналу, щоб відбитися від обʼєкта та повернутися до сенсора. Оскільки швидкість світла відома, електроніка обчислює відстань.
Повторивши вимірювання в багатьох напрямках, система отримує хмару точок — набір координат поверхонь навколо автомобіля. Для алгоритму це схоже не на фотографію, а на тривимірний каркас світу: ось площина дороги, ось вертикальний обʼєкт, ось автомобіль або край будівлі на певній відстані.
Радар використовує інший діапазон хвиль
Автомобільний радар також добре вимірює відстань і відносну швидкість, але працює з радіохвилями. Він може бути дуже ефективним у складній погоді та здатний напряму оцінювати швидкість цілі завдяки ефекту Доплера. Водночас кутова деталізація традиційного радара нижча, хоча сучасні imaging radar значно покращують просторову картину.
LiDAR використовує світло з набагато коротшою довжиною хвилі, тому може давати дуже точну геометрію обʼєктів. Але його робота залежить від оптики, чистоти вікна сенсора та атмосферних умов. Сильний дощ, сніг, туман і забруднення створюють додаткові відбиття або послаблюють корисний сигнал.
Камера краще розуміє зміст сцени
LiDAR чудово каже «там є обʼєкт на такій відстані», але сам по собі не завжди найкраще відповідає на питання, що саме це за обʼєкт. Камера бачить колір світлофора, розмітку, піктограми й текст на дорожньому знаку. Тому системи допомоги водієві часто поєднують дані кількох сенсорів.
Таке sensor fusion дозволяє використати сильні сторони кожного каналу. Камера класифікує, радар добре оцінює рух, LiDAR уточнює геометрію. Якщо один сенсор тимчасово бачить гірше, інші можуть допомогти алгоритму перевірити висновок. Це не означає, що кожен автомобіль обовʼязково потребує LiDAR — архітектури виробників відрізняються.
Механічні «вежі» поступаються компактним сенсорам
Перші відомі системи автономного водіння часто мали великі обертові LiDAR на даху. Для серійного автомобіля така конструкція дорога, помітна й складна в інтеграції. Тому індустрія рухається до компактніших модулів із меншими рухомими частинами або повністю електронним скануванням, які можна сховати в дах, решітку чи інший елемент кузова.
Цікавість LiDAR у тому, що він фактично перетворює час у геометрію. Сенсор запускає світловий імпульс, чекає його повернення й за мікроскопічною затримкою визначає відстань. Мільйони таких вимірювань формують просторову модель, яку вже аналізує компʼютер автомобіля.
Довжина хвилі та потужність імпульсів підбираються так, щоб сенсор міг працювати на потрібній дистанції, але залишався безпечним для очей у штатному режимі. Оптика також повинна відрізняти власні повернення від фонового сонячного світла й сигналів інших джерел. Тому сучасний LiDAR — це не просто лазер і фотодіод, а складна система синхронізації, фільтрації та обробки.